Chân quạt cây hình đĩa tròn có độ vát cong hoặc gờ thanh ray cửa lùa ban công là những “cái bẫy cơ học” kinh điển đối với mọi robot hút bụi. Khi robot trèo lên được một nửa thân xe, gầm máy bị treo lơ lửng khiến bánh xe quay tròn không điểm tựa và phát chuông báo kẹt. Dưới đây là các phương pháp triệt tiêu sự cố này vĩnh viễn.
1. Phương pháp 1: Thiết lập Tường ảo dạng đường kẻ hoặc Vùng cấm hình chữ nhật
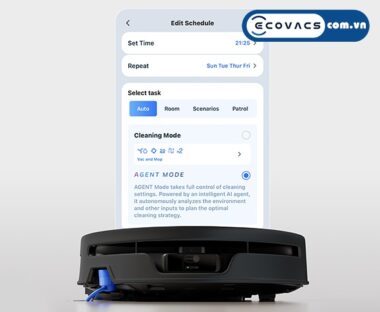
Mở app Ecovacs Home, phóng to khu vực đặt chân quạt hoặc thanh ray cửa lùa, chọn công cụ Tường ảo (Virtual Wall) vẽ một vạch ranh giới chắn trước thanh ray, hoặc vẽ một ô vuông cấm đi vào quanh chân quạt. Robot sẽ xem đây như một bức tường vô hình và tự động đổi hướng né tránh mượt mà.
2. Phương pháp 2: Sử dụng tính năng “Ngưỡng cửa vượt chướng ngại vật”
Trên các dòng robot thế hệ mới, trong mục chỉnh sửa bản đồ có tính năng Thêm ngưỡng cửa (Threshold). Khi bạn đánh dấu thanh ray là ngưỡng cửa, robot sẽ tự động căn góc tiếp cận vuông góc 90 độ và tăng mô-men xoắn của bánh xe để phi qua một cách dứt khoát thay vì trườn dọc thân máy gây kẹt.
3. Phương pháp 3: Dán đệm chống trèo hoặc kê chân quạt
Bạn có thể dán một dải băng cao su xốp dày khoảng 1.5cm dưới mép chân quạt tròn để cảm biến cản va chạm trước (Bumper) chạm vào và lùi lại trước khi bánh xe kịp trèo lên nón quạt.